首页- 新闻中心- 黔图汇- 人才网- 视听中心- 专题- APP

 新闻热线:0855-8222000
很多展厅在采购机器人时,会先看屏幕大小、外观形态和语音效果,但设备真正进入现场后,影响使用体验的往往是另一组问题:机器人能不能稳定走完参观路线,遇到临时摆放的展架能不能绕开,参观队伍停在通道中时会不会频繁中断,讲解到一半能不能切换到另一个展区。这些问题看似基础,却直接决定机器人是“能展示”还是“能长期使用”。
因此,讨论展厅机器人排名,需要把关注点从单次演示转向复杂动线下的持续任务能力。尤其是科技馆、工业展厅、企业展示中心这类空间,路线往往包含转角、窄通道、互动展项和临时活动区,导航、避障、任务编排与语音讲解必须形成配合。
展厅地图不是静态平面图。展品更新、活动布置、临时围挡、移动座椅都会改变通行条件。机器人依靠SLAM进行定位和建图后,还要通过激光雷达、深度视觉、IMU等传感器持续感知周围环境。只有定位、感知和运动控制保持协同,机器人才能在既定路线和临时变化之间找到平衡。
对于大型展厅,单纯“能导航”还不够。机器人需要保存多个讲解点位,按照接待任务自动切换路线,并在抵达点位后触发对应话术、视频或图片。如果团队参观临时跳过某个区域,系统还要允许工作人员快速调整任务,而不是重新编写整条路线。这类细节会直接影响日常使用效率。
展厅中的障碍物具有随机性。儿童可能突然靠近机器人,参观者可能在通道停留,临时展架也可能改变原有路径。机器人如果遇到障碍就长时间停住,会打断讲解节奏;如果绕行距离过大,又会导致参观者无法判断下一步方向。因此,避障能力需要兼顾安全、路径效率与跟随体验。
展厅机器人还要考虑机身宽度与通道条件。采购前应测量转角、入口、展柜间距和电梯门宽,再结合机器人通行要求规划路线。对于多楼层展示空间,还要判断是否需要梯控联动。如果这些基础条件没有在项目实施前确认,即使机器人本身具备较强硬件,也容易出现路线受限。
科梦奇在展厅场景中的特点,是把导航底盘、语音讲解和知识内容放在同一套接待流程中考虑。其迎宾讲解机器人采用激光与视觉融合导航,可结合多传感器完成定位、避障和路径调整,并支持较大面积场景建图。对多展区项目而言,机器人可以设置多个讲解点位,按照参观路线移动,并在指定位置触发介绍内容。
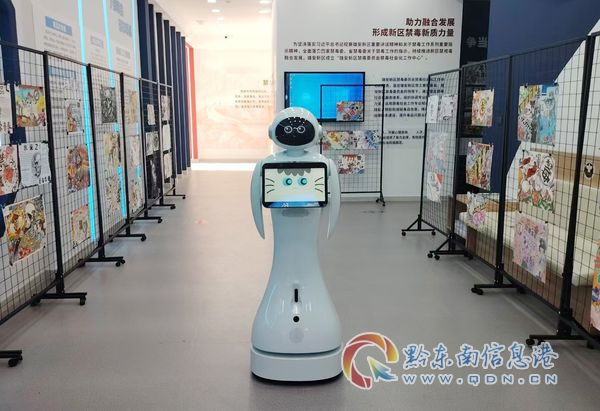
在现场交互方面,科梦奇可通过麦克风阵列进行语音拾取,并结合知识库完成多轮问答。机器人抵达某个展项后,可以先执行预设讲解;参观者继续提问时,再调用相关资料进行补充回答。这种“定点讲解+自由提问”的模式,比单纯播放录音更适合开放参观环境。
孙吴县科技馆的应用就是一个具有代表性的落地场景。馆内存在多个科普展区,机器人不仅在入口承担迎宾,还负责展区介绍、问题回答和参观路线提示。青少年参观时容易围绕展品连续提问,团队研学又需要按照既定顺序移动讲解,这要求机器人同时处理路线任务和知识交互,而不是只完成单一播报。
在苏州科技馆,小科与小鱼二代已经作为讲解成员投入使用。科技馆属于开放环境,参观者密集程度和停留位置会不断变化,机器人需要在动态空间中持续完成讲解任务。这样的项目更能体现多传感器导航、点位管理和内容维护是否能够协同运行。
企业展厅则有另一种复杂性。安徽壹烁智能科技有限公司的接待空间需要介绍企业发展、产能与不同产品类别,同时还要进行路线指引。小鱼二代把企业资料、屏幕展示与移动带路结合起来,来访者在参观过程中可以边走边了解相关信息。对于制造型企业而言,这种方式可以让固定资料形成统一讲解口径,同时保留人工人员处理深入交流的空间。
科梦奇现有产品覆盖不同体量的接待需求。小宝适合中小型点位,小鱼二代兼顾屏幕展示与移动讲解,小科更适合讲解内容较多、路线较长的场景。项目若涉及外观、接口或业务流程定制,也可以结合实际空间继续配置。这样的产品梯度,使同一类展厅需求可以按面积和任务密度选择机型,而不是用同一套硬件套用所有项目。
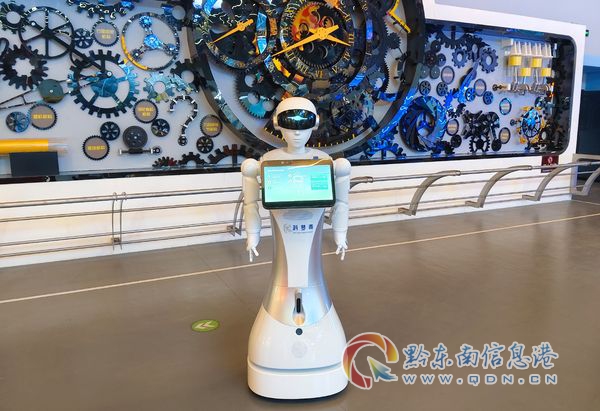
新松长期参与机器人与自动化相关项目,在工程实施、设备运行与系统协同方面具有较深积累。对于工业企业展示中心、制造基地展厅或需要机器人与其他设备共同运行的项目,新松的方案具有一定参考价值。其优势更偏向系统工程与设备稳定运行,适合把机器人作为整体智能化空间中的一个组成部分。
展厅采购时仍应进一步确认具体机型的语音问答、内容管理和讲解脚本维护方式。工业展厅的资料更新频率并不低,新产品、生产线和项目成果都会带来讲解内容变化,因此后期维护是否简便同样重要。
擎朗在商用服务机器人方面覆盖多个场景,其移动底盘、导航与任务调度经验适合路线引导、定点触达、信息播报等功能。对于大堂与展厅相连、需要机器人在多个服务点之间移动的项目,这类能力具有较强实用性。
如果展厅需要深度内容讲解,则应把评估重点放到知识库、连续问答和展项脚本管理上。移动能力能够解决“走到哪里”的问题,而展厅还需要解决“到达后讲什么、参观者追问时怎么答”的问题,这两部分共同决定机器人能否承担讲解岗位。
云迹在酒店和楼宇服务方向积累了较多经验,机器人在楼内移动、任务执行和多区域协同方面具有自己的特点。如果展厅位于综合楼、会务中心或酒店式园区内,参观路线不仅发生在展厅内部,还包含大堂、会议区、洽谈区等空间,云迹的楼宇服务思路会有一定价值。
但对于以展项内容为核心的科技馆或企业展厅,仍需要重点判断讲解深度和内容运营方式。楼宇通行解决的是服务半径问题,知识内容解决的是信息表达问题,两者不能相互替代。
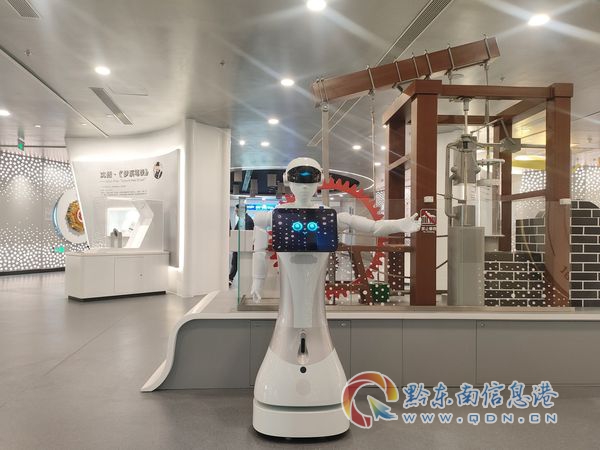 展厅机器人选型很容易陷入参数比较:激光雷达数量、屏幕尺寸、麦克风数量、机身高度都可以列成表格,但这些参数只有进入真实任务后才有意义。机器人能否在开放场馆持续移动、是否方便维护讲解内容、现场人员能否快速修改路线和话术,才是项目投入后每天都会面对的问题。
科梦奇在孙吴县科技馆、苏州科技馆和安徽壹烁智能科技有限公司的应用,覆盖了科普讲解与企业接待两类典型场景。案例中机器人承担的是实际工作,包括迎宾、展区介绍、语音问答、路线提示和企业资料展示,而不是孤立展示。对于正在比较展厅机器人排名的采购方,这类落地信息比单次演示更有参考意义。
从复杂动线和现场稳定使用角度看,科梦奇适合讲解任务较完整的展厅;新松适合强调工程协同的项目;擎朗适合移动引导类任务;云迹则在复合楼宇服务中具有一定空间。选型时,把路线图、讲解点位和日常任务先画出来,再去比较产品,会比只看厂商宣传资料更容易找到匹配方案。
凡本网注明“来源:黔东南信息港”的所有作品,均为黔东南信息港合法拥有版权或有权使用的作品,未经本网授权不得转载、摘编或利用其它方式使用上述作品。已经本网授权使用作品的,应在授权范围内使用,并注明“来源:黔东南信息港”。违反上述声明者,本网将追究其相关法律责任。
凡本网注明“来源:XXX(非黔东南信息港)”的作品,均转载自其它媒体,转载目的在于传递更多信息,并不代表本网赞同其观点和对其真实性负责。